
L’article ne peut pas être activé avec JavaScript. Vous pouvez également activer JavaScript dans votre navigateur et sur la nouvelle page.
Google affirme que Gemini 4 Argon a réduit son temps sur une tâche de sélection et de placement de 58,9 secondes à 17,4 secondes en trois tentatives sur un bras robot 6-DoF, en déterminant ce qui n’allait pas à partir de ses propres journaux et images de caméra entre les deux. Les chiffres proviennent d’un article publié le 13 octobre par Kanishka Rao, ingénieur logiciel principal chez Google, et chacun d’eux est la propre mesure de Google.
Le bras est un SO-101, et Google multiplie les trois courses à 58,9 secondes, puis à 22,9, lorsque la pince « a effleuré le bord de la boîte lors de la chute », et à 17,4, qu’il décrit comme une chute au point mort. L’amélioration était demandée : l’invite publiée par Google indique à Argon de diagnostiquer ses propres pannes à partir de ses journaux et de ses images de poignet et aériennes, de vérifier le correctif lors d’un essai à sec et, une fois la tâche réussie, de la rendre au moins deux fois plus rapide dans ses limites de sécurité.
La pratique de la simulation a fait passer un vrai robot de 56 % à 75 %
Un deuxième résultat part d’une seule photographie. À partir d' »une seule photo RVB de la vraie table », dit Google, Argon « construit de manière autonome un jumeau de simulation MuJoCo calibré, définit de nouvelles tâches et synthétise un générateur de mouvement en boucle fermée pour collecter plus de 4 500 épisodes randomisés par domaine en simulation », et la formation sur ces données a fait passer le taux de réussite d’un robot réel de 56 % à 75 %, tandis que le temps d’exécution est passé de 35 secondes à 24.
La plate-forme comprend une paire de bras Franka FR3 7-DoF avec quatre caméras, et la randomisation couvre 10 centimètres de pose dans les deux cas. L’invite demande également à Argon de vérifier une récompense de 1,0 dans la physique MuJoCo avant que les épisodes ne soient exportés pour un réglage fin.
L’échafaudage est écrit dans les invites
Ces démonstrations ne sont pas une maquette remise à un robot et laissée à elle. La course en quadrupède utilise un Boston Dynamics Spot, la même plate-forme dont la caméra thermique est apparue sur l’écran Ray-Ban, et Argon pratique un équilibre sur trépied à trois pieds dans MuJoCo avant de monter sur une poubelle à pédale pour y déposer des canettes de soda. L’invite de Google lui demande de confirmer la cible du pied dans les caméras frontales et d’exécuter « un essaim de vérification à 2 agents » avant de relâcher.
Le même schéma se retrouve dans le reste. Une tâche de tasse et de serviette est exécutée via une caméra de poignet avec une grille mondiale de 2 centimètres et un réticule de fermeture de la mâchoire dessiné dessus, ainsi que des primitives de mouvement nommées à appeler. Une paire Franka FR3 à deux bras résout le puzzle classique de la balance à 12 billes en trois pesées en lisant l’inclinaison de la balance à partir de caméras stéréo. Dans chacun d’entre eux, les référentiels de coordonnées, les primitives et les agents de vérification sont fournis dans l’invite plutôt qu’inventés par le modèle.
L’argon est également utilisé comme marqueur plutôt que comme pilote. Sur un clip de tri d’anneaux à deux mains de 60 secondes enregistré à partir d’un humain portant des pinces, Google affirme avoir inspecté les flux synchronisés de la tête et de la caméra des pinces autour de chaque contact et divisé l’analyse en 28 segments de progression positive, neutre et négative.
Argon fonctionne sur trois plates-formes Google
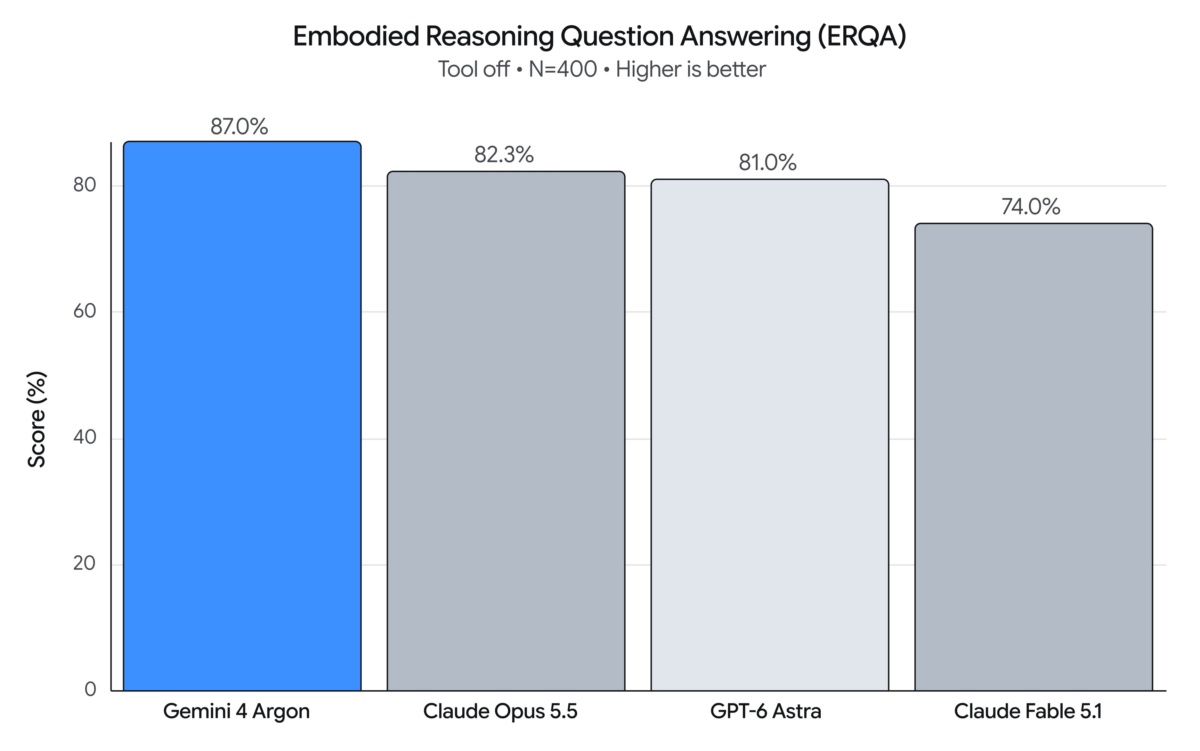
Argon est disponible dans Google AI Studio pour les abonnés Google AI Ultra, sur le niveau payant de l’API Gemini sous le nom de gemini-4-argon dans l’API Interactions avec une prise en charge dès le premier jour sur les SDK google-genai, et dans Google Antigravity pour les abonnés AI Ultra. Il a été commercialisé le 13 octobre avec un prix de lancement qui expire le 30 novembre, et son score de 87 % pour le raisonnement incorporé a également été publié à cette date.
L’un des résultats ne nécessite aucun robot. Google affirme qu’avec une invite par article, Argon a porté des articles de robotique humanoïde et à cinq pattes dans des laboratoires de navigateur autonomes MuJoCo WebAssembly et les a vérifiés dans Chromium sans tête, sur 68 bacs à sable de navigateur interactifs qu’il a reproduits.
Le propre cadre de Google est qu’Argon « marque une étape importante accélérant le chemin vers l’AGI physique ». Ce qu’il a publié, ce sont trois exécutions d’une tâche sur un bras, un 87% sur une référence Google DeepMind open source elle-même, et des invites suffisamment longues pour être lues comme de l’ingénierie.